|
|
【导读】最近在ICRA机器人顶会上展示的一台四足机器人,吸足了眼球!这只身高不到1米、体重130公斤的机器狗,拉动了高4米、重达3.3吨的飞机!单从力量已经完全碾压波士顿动力机器人,相当令人震惊。
1 r4 k% Q4 A9 z* t# N N* \& A% p
( B2 N, n6 d6 m' H q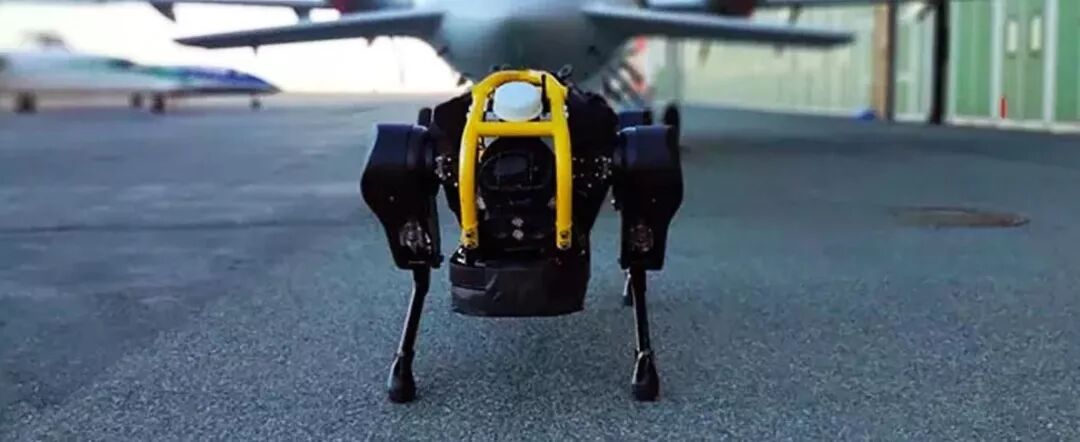
- `# I2 t( F' I1 w z6 P
( L) ]1 s; B0 U: G; h一只狗可以拉动自身体重3-4倍的重物。一只机器狗呢?答案是:25倍!6 `/ \# C; L' n3 E
, M& d- k2 c7 y2 a1 i9 O& ?
, B0 V) r% o' e4 {, K( c6 v
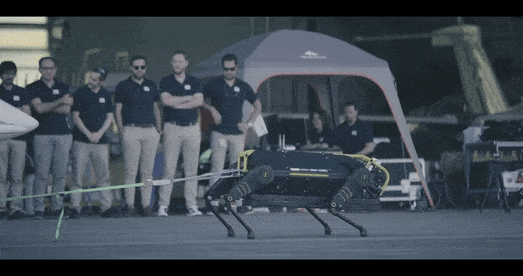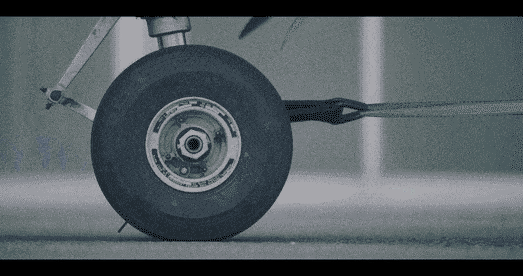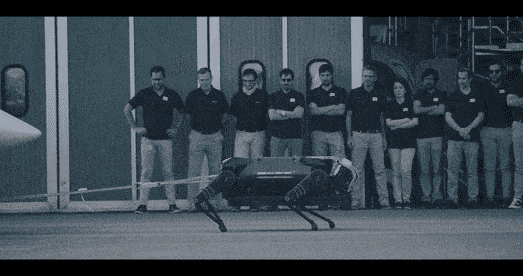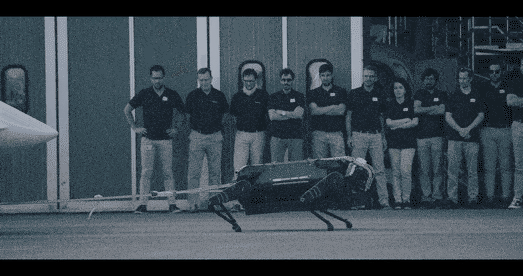
意大利理工学院(IIT)最近进行了一次狂拽的演示:让一只只有130公斤重的四足机器人,拉动了一架3.3吨重的小型客机!
: V. U& D8 b6 f; O7 A. A
. ?0 c I& l2 J% t( P9 x0 s! b& r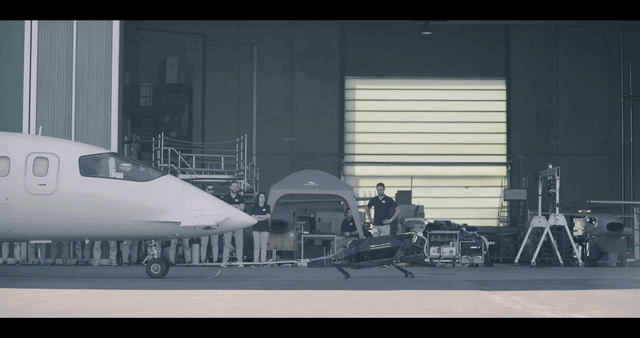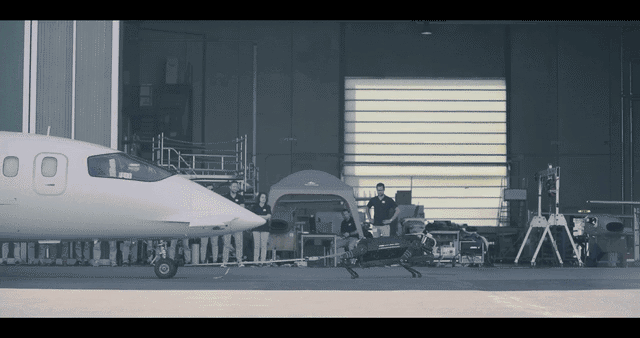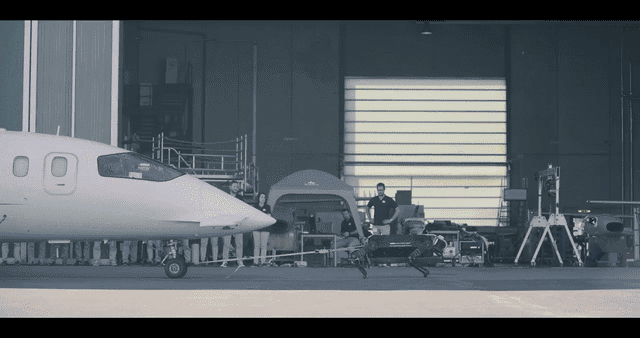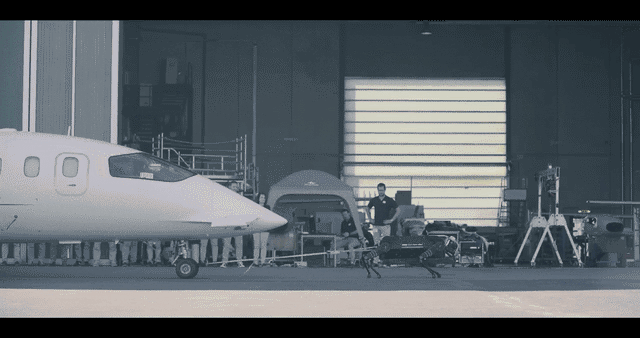
' f. n, C. O" ]# ^* q1 N7 P7 E7 Z# k2 i9 o2 ]
O( R5 W( F, }! `4 S
视频既震撼,又充满紧张感。当机器狗慢慢地将飞机拉动时,让人不禁为它叫好!
3 [% n5 T9 \' Z; `( s: O0 }# `, p
o; x% r4 X! y' E/ k1 G2 d
$ O3 i) l2 i6 [6 b
/ Q& c. b8 ~6 A1 I3 A/ z机器人一步一步地挪动着它的橡胶材质的四只脚,看起来很挣扎,但它确实稳稳地跨着步子,慢慢地将飞机拖动起来。5 N+ ], {& u: s2 f* H# d
) O" |- P% Q+ ~5 C+ R, d2 f. V
最近四足机器人开始频繁的进入大众视野,相比传统的轮式、履带式以及双足机器人,四足机器人在面对复杂地形时,拥有更高的机动性、更强的稳定性,在军事任务、抢险救灾、地形勘探等多领域,展示出更加强大的能力。 f- D2 R3 n; f; l# i
w+ [# p0 c$ w& x9 j3 e
而在运输方面,机器狗的进展也让人印象深刻。这只来自意大利理工学院(IIT)的Dynamic Legged Systems实验室,名为HyQReal的机器狗就给我们展示了一下,一只机器狗的力量能强大到何种程度!, }3 z S9 R" h+ k! V4 H6 J% R
% n* i! ~% B! Z. G- v4 J- P
7 r" B7 [5 y4 K) i3 {
) N5 g' W7 O8 z. x7 K) EHyQReal是IIT研制的HyQ四足机器人系列中,最新、也是体型最大、最重的一款。它身长1.33米,高0.9米,加上液压装置和电池,重量达到了130公斤,比巅峰状态的姚明稍微轻一点。
. w. C$ L( A, q+ g
% p v# \6 v! l$ s- E4 J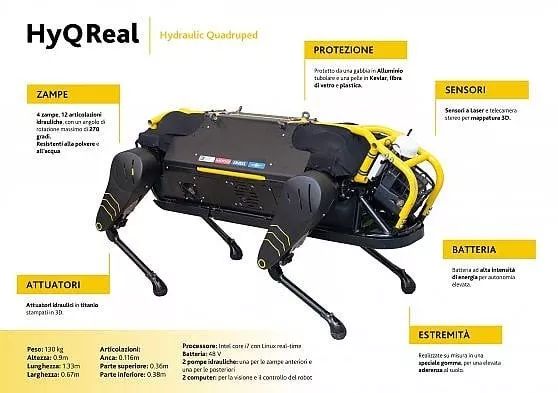 4 a) |0 f6 U% V. i
7 f, \. H8 _1 E) f( B3 S
: R4 X9 ?! ] @# ~ {0 g6 \HyQReal由一个铝制防滚架和凯夫拉尔纤维、玻璃纤维和塑料制成的外壳保护,强度非常高了;研究团队还为它配备了专门定制的橡胶支脚,可以在遇到障碍时提供牵引力。HyQReal配备48伏电池,为4个电动泵提供动力,连接4个液压泵;主板上有两台计算机,一台用于视觉,另一台用于控制。 O) h' l$ d+ w- \
3 P- `# u( p0 I& s
/ c# L. \8 q+ k O' h. V研究人员觉得HyQReal动力性非常出众,前有波士顿动力机器狗组团拉动大卡车,IIT也准备看看HyQReal到底能有多大力量,所以这次决定让它拉一个大家伙:一架飞机。) X8 E: I% d C5 A& ?
( o! M& ~. M/ H% w9 t+ [ [
1 x+ w! F, @ S+ f& U+ J研究团队和机场动用了一架比亚乔P180 Avanti双发涡桨飞机,在2017年时标价770万美元,相当于5300万人民币,曾被评为世界最好的小型商务飞机之一。这款飞机高近4米,翼展14米,长14.4米,重3.3吨。8 C+ G/ u. Z. \7 n b) V
2 y+ x9 n- {2 s; Y# o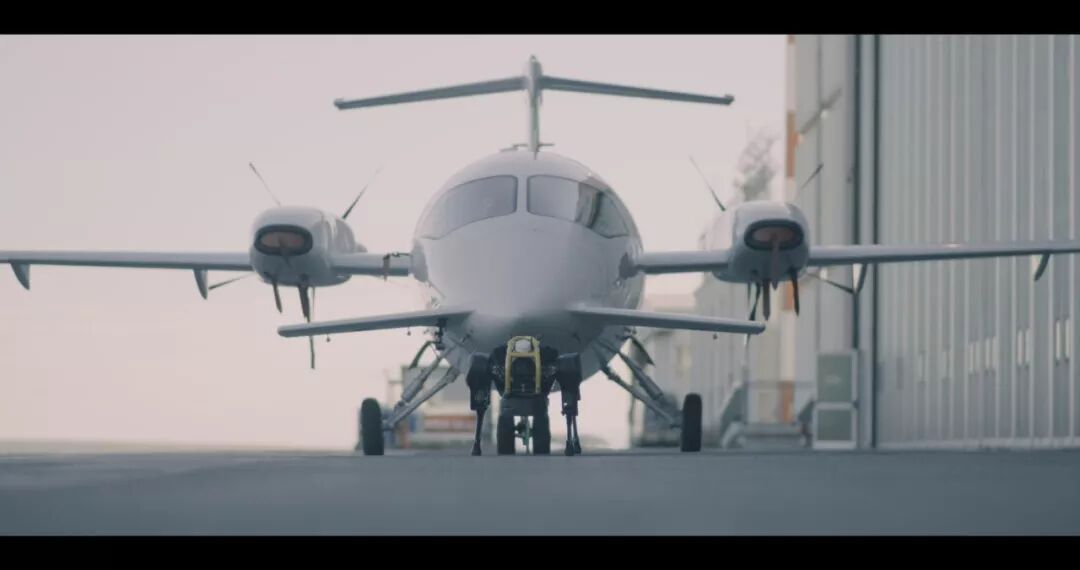
_0 ?7 A( [$ ~; A1 e. w9 Z; t7 e+ X: ?4 F
7 {2 j6 Y( q& A k8 U: q6 H
这个庞然大物,被一个高不过一米、体重不如姚明的机器狗,拉动了!
" O# D. d8 x( i% X. l+ m8 c% [) H, q2 Z1 I( y5 u& Y( N8 t. v# I
 , J$ R. u% P/ Z/ @* K
' i( m1 d( w( p0 ~
) a7 I+ b2 Q2 p' H# A这动作、这姿势,绝了!
, A; f2 [* b5 d2 E" U
, E* u! r6 `8 C4 I8 kDLS实验室主任Claudio Semini上周在ICRA上做了一个研讨会演讲,更详细地介绍了HyQReal。下面这张幻灯片展示了HyQReal的规格:# Q6 j$ J) a+ ~2 b! i3 t) h$ Z
$ N. k# H( ?* u3 d. W; a
+ z5 w9 j* t. A r" N4 }& a* a" B. l
5 O& n7 f3 @6 x
6 v- e, Y6 F* O2 Q; A8 y$ \: G! T0 u5 q, J; e
“拉飞机让我们展示了机器人的力量、动力自主性和优化设计。我们想做一些以前从未做过的事情,我们成功了”, Claudio Semini 说。
# b9 t! F- C# n0 }' E7 h! [2 X
' I; _' p/ @, b I# r% r0 n7 |新机器人是IIT和MOOG之间联合实验室活动的最初几年的主要成果,这些活动于2016年9月开始,目标是开发下一代液压腿式机器人。该联合实验室结合了IIT在腿式机器人硬件和软件设计方面的专业知识,以及MOOG在微型高性能驱动解决方案方面的专业知识。$ o2 s; H) }- d% A& _
& N/ _7 T% @7 n! {& `% Y6 z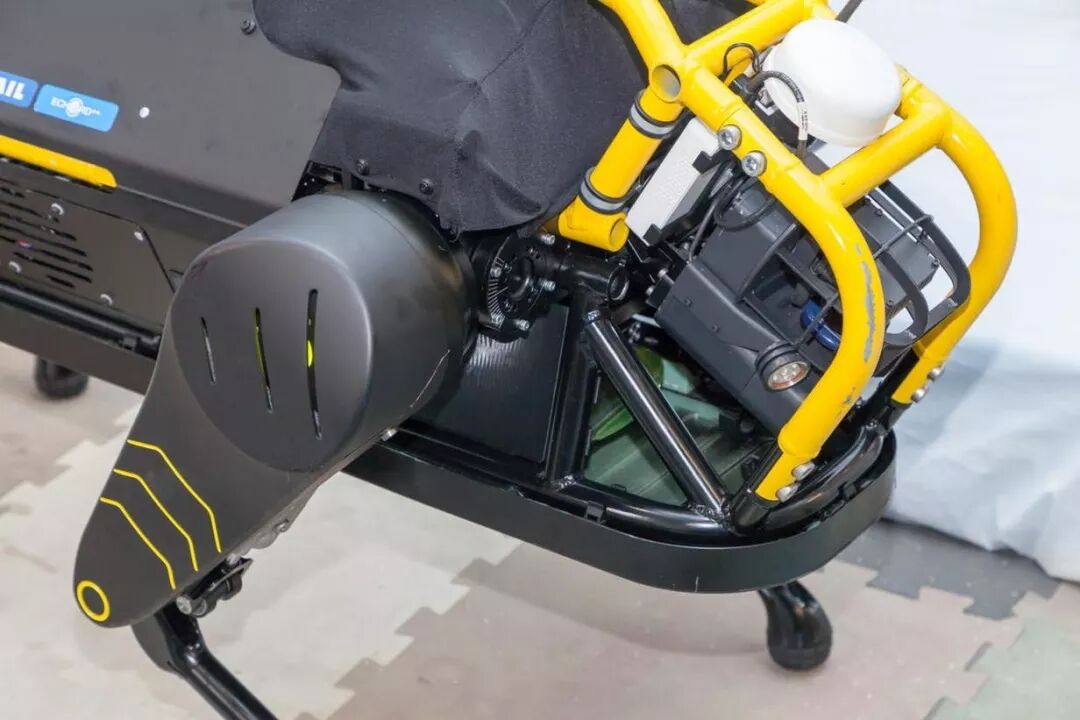 * p9 \# T" ~* a1 w
7 u' V. x N0 G) j% B* z
IIT领导了机器人硬件和软件的整体开发。在硬件方面,IIT专注于躯干,腿,电子设备,液压软管,坠落保护和传感的设计。此外,它还协调了MOOG开发的驱动子系统的集成。在软件方面,IIT调整了它在过去十年中开发的运动控制框架。
, \/ [" t0 ^+ A2 n. Q# O& e/ ?' z4 ~8 X; f' ^1 P
液压系统方面,IIT和穆格公司(Moog)合作,使用其集成式智能执行器,每个执行器都有一个3D打印的钛合金机身,包含所有传感器、电子元件和流体路径。有两个独立的液压泵,一个驱动前腿,另一个驱动后腿。尽管IIT还没有做耐力测试,电池(重15公斤)应该可以使用大约2小时。由于执行器多数是密封的,因此HyQReal具有防水防尘功能,能够在喷水或倾倒沙子的情况下保持运动。) k8 r# r _6 }- i- r9 Y3 d! F
$ |& x k' s7 X: N+ N
0 s1 Q% E# D+ K% n L, \1 s在ICRA的研讨会上,IIT展示了机器人小跑、躺下和再次站起来的简短视频。研究人员称他们的机器人能够在跌倒后自主站起,但他们也没有时间进行测试。HyQReal非常非常新,所以有很多东西研究人员还没有机会弄清楚。此外,他们还没有机会在机器人上安装结实的电动手臂,这是让机器人变得更有用的长期计划的一部分:
' G8 e: q+ Z' N2 ^- R; V) H9 p! A1 H3 l7 b1 m" e
, t' I( r% `; C! k" v
/ X% S' L2 y% {1 ?; W
7 y) T: U+ N9 h& D9 _! B尽管不是拉动一架波音 737,但一只看起来几乎只有骨架的四足机器人可以拉动一架三吨重的飞机,真的是一次令人印象深刻的壮举。6 s% F; ^) [1 s
: `1 N% j. {2 y2 x0 \! J
拉飞机不太可能是HyQReal的主要工作——它的开发是为了“在紧急情况下支持人类”,应该是“灾难响应、农业、解除运作和检查”的理想选择。& H3 C& q: Z6 B( l
5 l _0 g3 H5 J
这个研究项目的首要目的是开发能够在灾难场景中帮助人类的机器人。例如,可以想象地震时, HyQReal 利用这种牵引能力,把倒塌的建筑物拉开,从而救出困在里面的人。
, L/ {8 X0 {" N% t6 a
9 R8 Q: W- O0 _大力士机器狗进化史
- }- v. O5 r s+ M
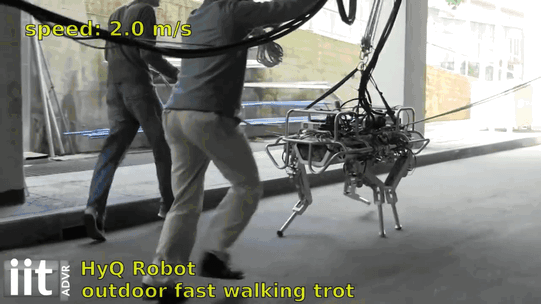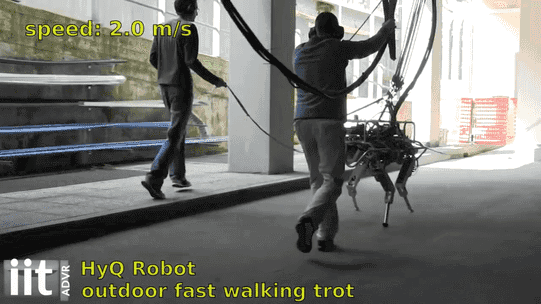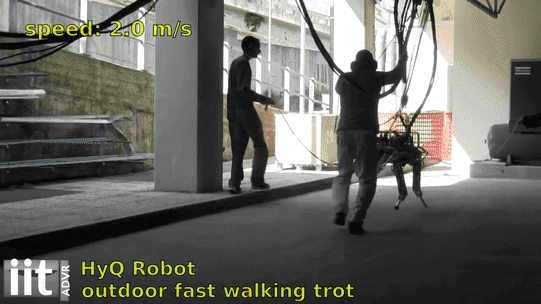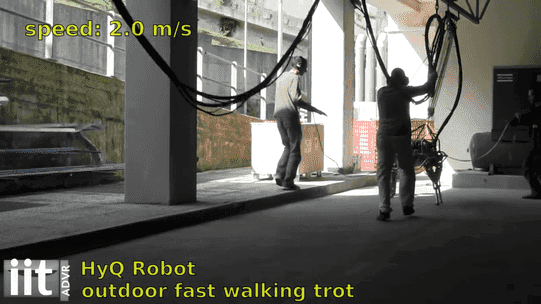
3 P' o! Y% E* y, {; gHyQReal的前身是早在2010年就已惊艳出场的HyQ四足机器人。IIT官方对HyQ的介绍如下:液压+电动驱动;速度快、健壮、主动顺应性好,适合多种运动;重70公斤,长1米。
, O8 n9 ?* r1 t. g
2 ]9 A8 x2 @. G' H4 ~让我们来看一下视频:$ Y' N9 ?1 s: p
9 |) c* t) g* ^9 J7 ^9 ` A+ `5 x4 w D
HyQ的行走速度可达到2米/秒。" a2 l9 v5 `1 W! C6 _( ]) r9 c
& H C" u0 I6 E5 E$ F
& M! j& L6 w" K* e6 O3 b
 ; v% S0 A- T2 v8 R
+ D, }$ p5 p' t0 m
) Z/ }: a- |0 k+ `0 w1 a- E/ v9 |能承受一定程度的重压:
+ |+ {( t' n( { d% F# { }6 E( U1 P: y* t: D
4 ~; O: _ E% J0 @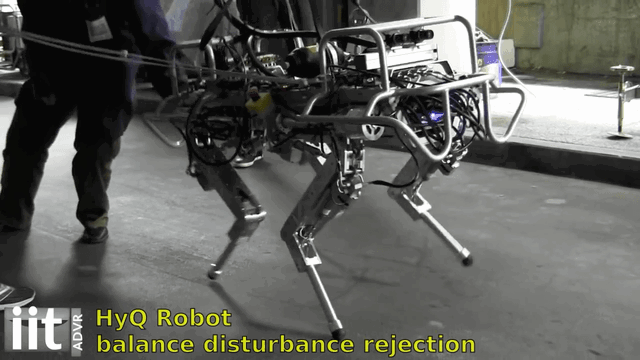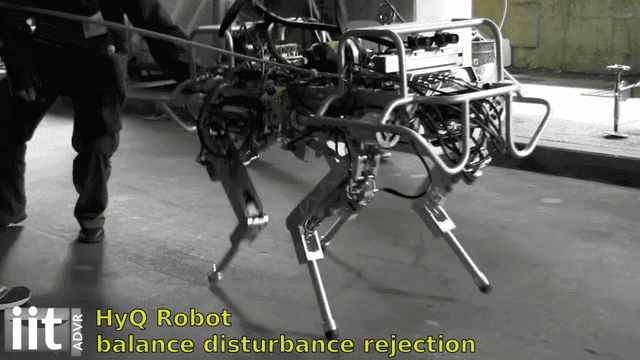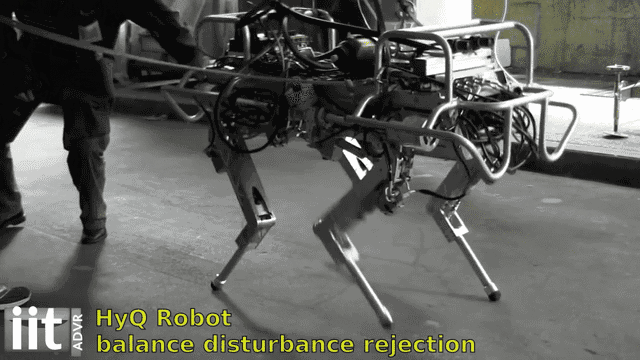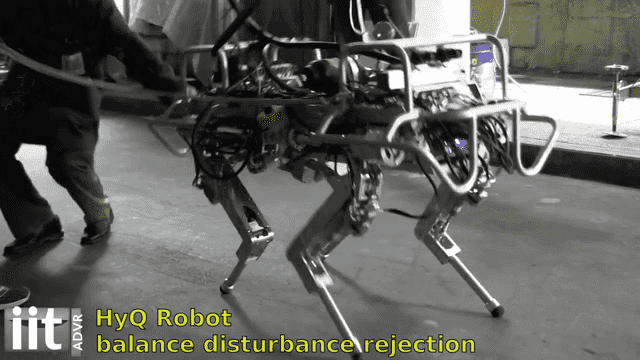 / c) S' N1 s, ~0 E c$ b
* i6 u; M v( }" k* t
: v5 |4 s9 U/ ~9 |8 Y行走过程中能轻松搞定小型障碍物:
9 _8 r- m5 O0 r3 O9 S' C# n* b
* [4 k& G) W& a& y; n+ Q! x$ F! B% C; d) j( Q# n
+ M. d) v4 t( l6 f
; t! I- [1 H9 ^% \7 }9 o5 Q, \: @+ ], o
: }4 j$ R7 v, }! z5 o不过,这是2012年时的HyQ机器人,现在最新的HyQReal除了是个“大力士”外,其他能力应该也变得更强了。 @. t; O% t# z: ~; h( H
u7 A: _1 p# e7 t$ j2 ]HyQReal加入机器狗“四天王”:SpotMini、猎豹、ANYmal
. y8 q7 v, p0 ~. ~" K1 V) Z6 R2 [: }1 T" B2 S
四足机器人界,普通人印象最深的莫过于波士顿动力的SpotMini、MIT的猎豹机器人,以及瑞士苏黎世机器人系统实验室的ANYmal。
* y, U0 x" C1 l) B+ y. j
7 z, Q' Z: T- g$ @, D. P现在,HyQReal无疑可以进入这个行列,组成机器狗“四天王”。+ B) x3 A) O% `
4 t' l% |& x0 Q; {. N7 R5 f首先是大众最熟悉的波士顿动力SpotMini。
- N3 N6 _1 g0 P1 i4 v7 R; Y, x$ _3 }' D% ^' G
10 只 SpotMini 机器狗大军拽走大货车" Q6 Q3 `* k* w* K4 h6 o; @
2 K: Z1 d' V3 V# A- ?/ S& [% @5 G& a1 V! S
$ B' V% G" ~! w9 ]! M* A5 o/ @4 ^7 \ o2 P! d
排着整齐的队列,“嘿咻嘿咻” 地拉着大货车前行的机器狗大军,像极了雪橇犬在雪地奔跑拉人。从视频中也可以看到,SpotMini 们貌似更加有组织、有纪律,能够完成任务的难度系数也要比雪橇犬们高得多。
! V4 N/ `0 W. L4 X# o- {
) h! z# L9 r- f h$ M$ x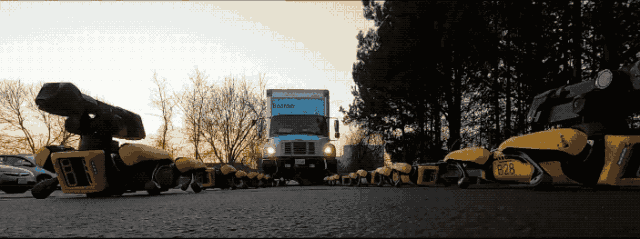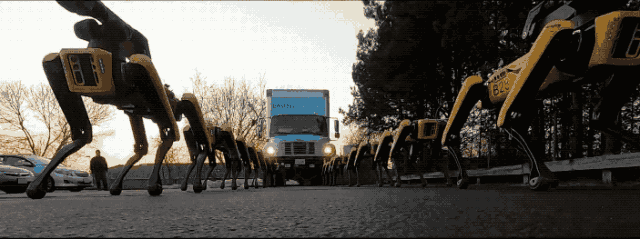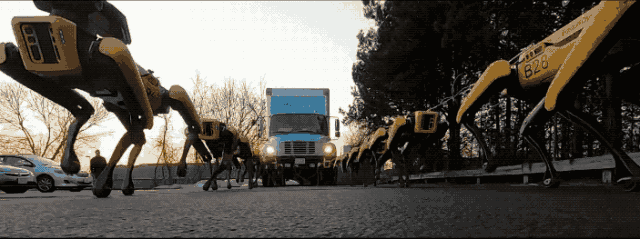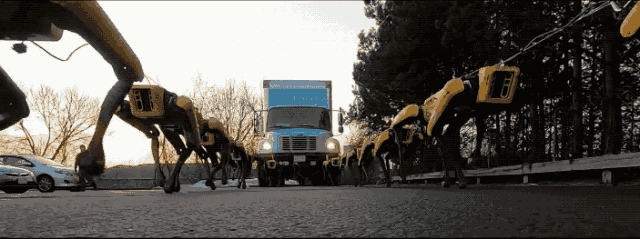 : ]' G( o; R2 X$ e1 J& v' s
( M, ?2 Q k; s( ?SpotMini 于 2017 年首次亮相,是一个全电动机器人,据说每次充电可以持续 90 分钟,它的最大载荷是 14 公斤,大约 30 磅,是它自身重量的一半。与波士顿动力的 Spot 不同,SpotMini 要小得多。它身高 0.84 米,不到 3 英尺,和一只大狗一样高。/ a% Y( E5 O, m+ \
; Y! `9 E+ b1 ]& t1 \9 t1 m
当然,SpotMini可不仅是大力士,它还是会自己开门的“人精”。
: f3 _* E: n: j: G0 G3 i5 F; X+ X. G
0 V! K. O3 a: z J+ b
+ n$ C1 {+ F+ L, v# b) u! x4 Q9 V, q! z5 d5 d
3 d7 o+ l; z. u% P* l1 r+ x
MIT:会后空翻的迷你猎豹机器人. I1 B: O- x! V$ E; |( @9 n
/ r: [3 \7 V) M2 u
1 x3 n9 \& Z4 W I新型迷你猎豹机器人是第一个能做后空翻的四足机器人。' O ^8 w! m8 W% t& U
/ x. ~# ~, G" i0 S7 K5 L6 ~ ~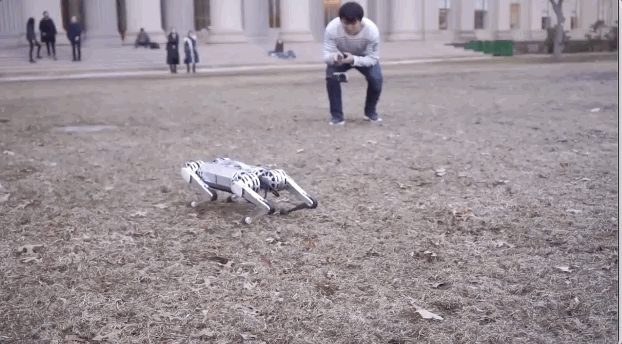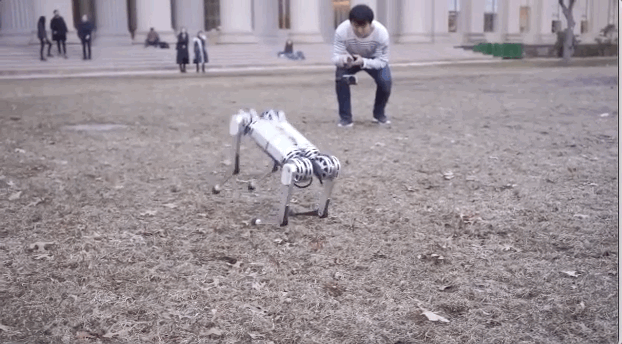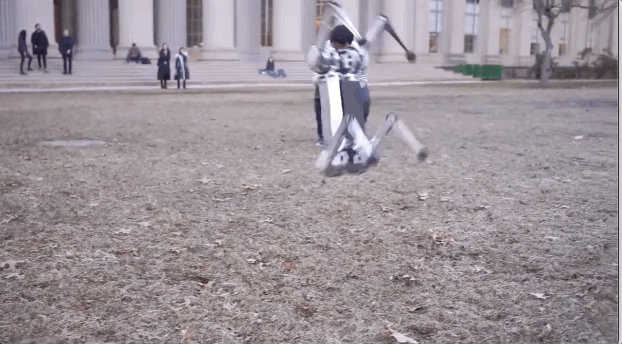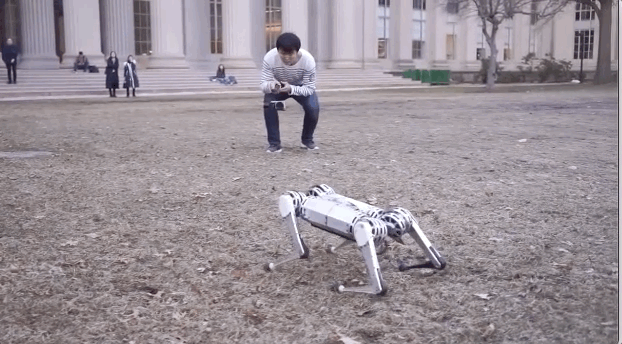
, x* Y6 o, }2 ?6 {
4 `1 I1 d; ?- i# H" D$ n5 U. g9 R9 @
这只灵活的小豹只有 20 磅重,四条腿可以自然地弯曲和摆动,它还能在崎岖不平的地面上小跑,速度大约是普通人步行速度的 2 倍。( [1 ?: I0 }7 g) T$ T1 E2 U9 W7 B
# E1 G2 ]$ K& g3 n6 O9 z2 v
+ J: `+ N y2 h0 J1 c) m% @/ M$ P# r2 `9 M0 [) t: G3 I
2 X* S( A5 D2 U. u- i+ ~
D4 j* ^0 Y# a. C2 ?0 i$ hMIT 最新研发的第三代猎豹机器人,不依靠视觉和任何外部传感器,全凭控制算法,漂亮地纵身飞跃上桌,还能轻松爬上满是障碍物的楼梯,在突然被猛推或猛拉时迅速恢复平衡。 s- _& X& i ?: o: B
2 k5 a- j9 t5 c, Q1 Z. s: L* a! q+ ?' u) o: F4 M
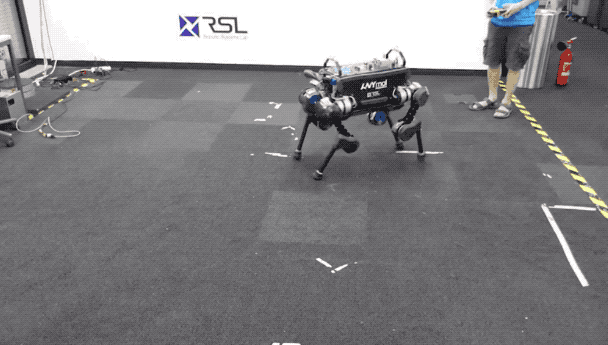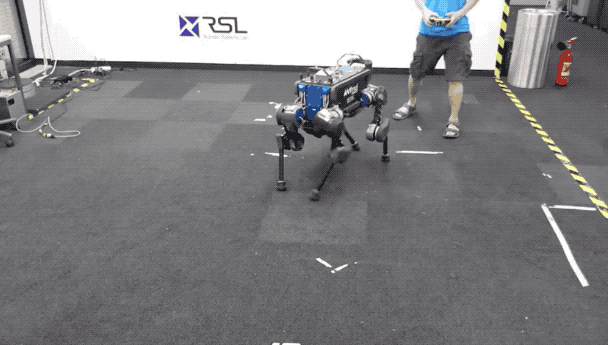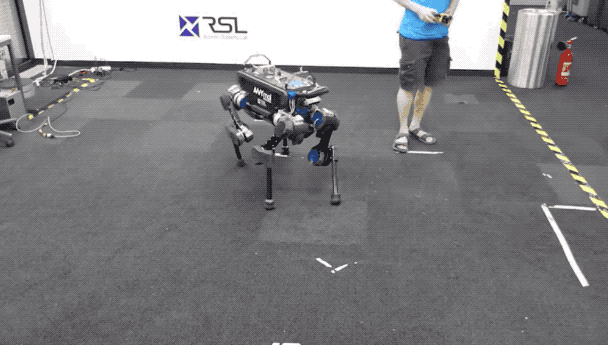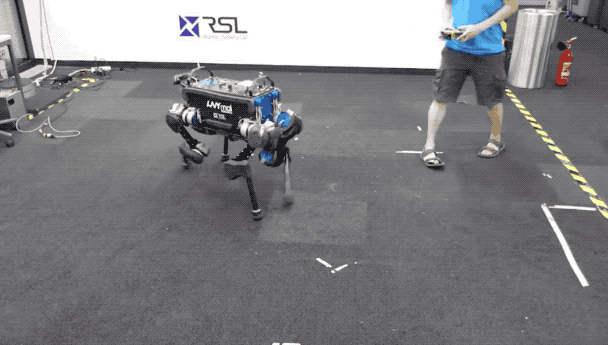
ANYmal:任踢不倒
8 ~2 n4 j* }3 {- y" d7 ^
8 `/ V5 l; ^) L1 \+ y ~% K7 W& [! V- ^) M0 E$ G! c: e
 7 q) Z* r a( A; ?& w
( K1 c: h4 |1 [1 J: D9 `# v
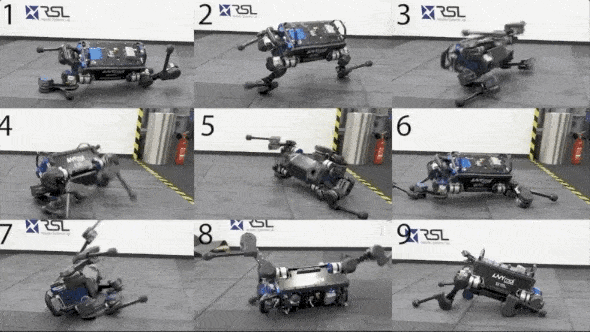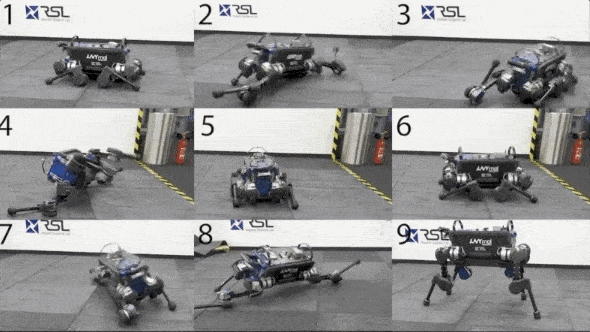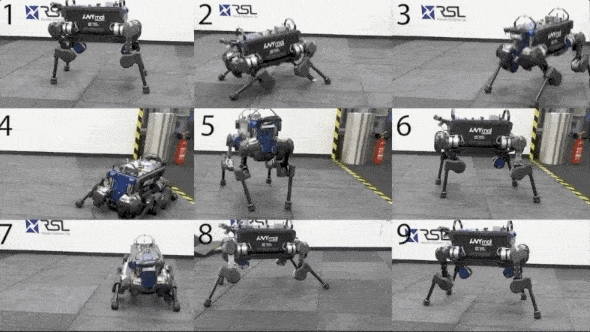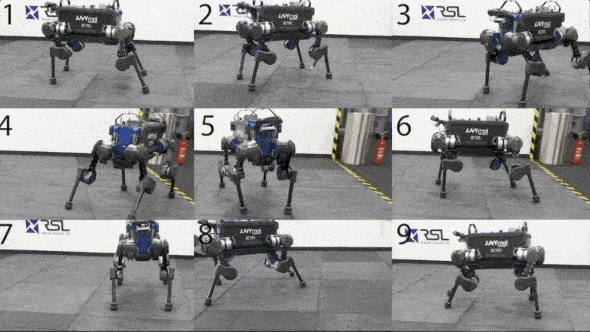
这只“在哪里跌倒就在哪里站起来” 的机器狗名为 ANYmal,来自瑞士苏黎世机器人系统实验室。最近,研究人员开发了新的算法,利用强化学习让机器狗的训练速度提升了1000倍。
. ~! T7 U- C- A! a4 R' e5 w% i( n* U( k
# U9 H: b8 X, ~7 p" }- ~, ~6 O- t% h8 y; [( Y
升级的ANYmal比它以往的最快跑步速度快了 25%,并且更强壮,有着任踢不倒的稳定性,并且即使跌倒也能快速翻身站起。
; |$ G4 U) u8 D0 N" W& T
+ h V, \4 E3 Z那么,机器狗“四天王”你觉得那只最厉害呢?
* U6 b# _7 g' S 看完本文有任何观点想法,都可以在下方留言区畅所欲言!  长
* I; D3 a- L8 w$ x( u9 Z$ s# I按
) N2 G5 ~8 v& A. ^2 k/ S) Q关
" l' E9 z4 s% z, ~! d( a/ a0 w注: E. f: S2 E$ y+ F0 V: E
解锁更多精彩内容! X' U8 `3 J3 v! |0 J) j& g
 ' F& `5 y3 U5 m+ E& g: }
来源:http://mp.weixin.qq.com/s?src=11×tamp=1559961004&ver=1655&signature=XXaiI2I0Pv6n-Lf5DASnVn3CvlczJ4UdiF83-F6zbA08gYafe3NmLzoiIt4lxeRe6xJDm6uMObdgWWGsgFLB9NRzQLnYUREnrSPwi1H2VIYAQ5VWPN-31Yo9tIWu-JRn&new=1
k7 m7 }; M6 a免责声明:如果侵犯了您的权益,请联系站长,我们会及时删除侵权内容,谢谢合作! |
本帖子中包含更多资源
您需要 登录 才可以下载或查看,没有账号?立即注册

×
|
 |手机版|小黑屋|梦想之都-俊月星空
( 粤ICP备18056059号 )|网站地图


 发表于 2019-6-8 10:47:21
