|
|
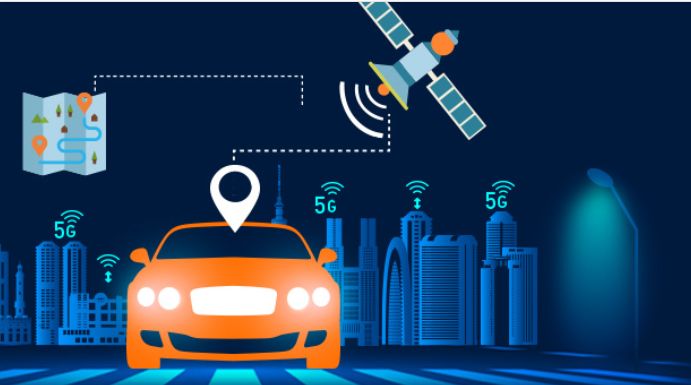
理性而克制的思考,对于自动驾驶整个行业的健康发展尤为重要。而高精度地图与定位,对于实现自动驾驶,远比想象的重要。
. k/ v2 v8 I# n! g; N
$ O" v) r' \3 P. R8 x x; |* y. j
 4 r& F. N$ c5 v) s( [
6 L8 Y" T) h& K+ x' c |* y! O+ `
由于高精度地图与定位,是实现自动驾驶的基础力量,因而常常被忽略。在面向未来L3+级别自动驾驶汽车,高精度地图与定位到底有多重要?在8月15日,《2019自动驾驶地图与定位大会》上,我们从中获取了一些答案。9 D$ p6 l% E4 A/ H& u
18 o- M t+ ]3 [, u" m% B7 z
什么是高精度地图?
! @: F M) N4 ?3 c* z: ~
3 r4 d1 d, q x+ e% w& M+ b
6 x1 \! {! G& A0 g8 ~& e0 L& W高精度地图,通俗来讲就是精度更高、数据维度更多的电子地图。精度更高体现在精确到厘米级别,数据维度更多体现在其包括了除道路信息之外的与交通相关的周围静态信息。! j" o% ~: j: L v; c' S) Y1 r
3 V- R3 T9 d/ h* i: @, ~) L% Q0 N; m
高精度地图作为实现自动驾驶的关键能力之一,其将成为对自动驾驶现传感器的有效补充,为车辆提供了更加可靠的感知能力。与传统的导航地图相比,服务于自动驾驶的高精度地图在各方面要求更高,并能配合传感器和算法,为决策层提供支持。
& s8 U8 V5 A# J2 K5 X `$ Y4 _/ e/ D5 H
5 i1 ]" I( F1 m6 q& ?针对高精度地图,盖世汽车研究院资深分析师宋佰成在分享《高精度地图产业报告(2019版)》中指出,利用高精度地图匹配可将车辆位置精准的定位在车道上,从而提高车辆定位精度;对传感器无法探测的部分进行补充,实时状况的检测与外部信息的反馈,同时获取当前位置精准的交通状况;高精度地图在云计算的辅助下,能够有效地为自动驾驶汽车提供最新的路况,帮助自动驾驶重新制定最优路径。 n b9 ~! G: j& ?/ K& K0 c5 G; B
+ g9 T# p& }% y) `) { ^9 s
' ]$ w$ I+ e6 h在西部数据产品营销总监张丹看来,自动化给高精地图带来的影响不言而喻。不过,她认为高精地图具备两个基础属性:第一预测性,这是地图的一个基本属性,通过以地图为基础和载体,去融合其他的技术,从而预判出未到达的地点将会发生什么样的状况;第二参考性,是指地图信息作为其他决策的参考基准。
# P( m' ]5 J/ }9 Y4 j; i4 o C3 }7 f+ }
& V4 b& S" p& L( V$ z' D
四维图新高级产品经理朱瀚则认为,在自动驾驶的时候,所有判断从人的手里转移到机器的手里。在这个过程中,自动驾驶地图完成的不仅仅是地图的决策,是在辅助自动驾驶如何完成自动驾驶行为的地图服务。
9 v& w9 `, v6 _( W2 w1 r! S7 P! m2 u$ Z, k$ d9 a! p7 x
1
: A5 x* ~: d7 f; | T, Z高精度定位对自动驾驶的重要性9 O6 r, @& R& b; P4 \
5 [5 e) B5 i$ G5 B8 a6 N% o
与高精度地图一样,高精度定位对自动驾驶也尤为重要。美行科技智能网联事业部总监胡晨曦表示,定位技术是自动驾驶的关键核心,通过对自动驾驶技术框架进行分析,可知有三个关键因素:感知层、决策层、控制层,其中感知层是由电子地图和传感器信息组成,电子地图包含传统的导航、导航电子地图数据和高精度电子地图数据;决策层通过传感器的数据和传感器信息,对车辆进行定位,对路径进行规划,对环境进行理解,对车的行为进行预测;针对车的行动进行规划,从而代替驾驶员通过控制层的电子驱动,对车辆进行控制,从而逐步实现自动驾驶。
* ?: b# X/ D& O R
" S9 t$ ~ ?/ Q7 {) a. u1 [. }$ n, O7 m) c
从定位的技术发展来看,分为三代,第一是GNSS定位,基于卫星定位技术,提供10米精度的定位能力;第二是惯导定位,目前前装导航采用惯导定位的技术;第三是高精度定位,基于视觉传感器,毫米波雷达,激光雷达等,提供亚米级到厘米级定位能力。 8 r- W3 y @& O8 C
: h" G- P9 B4 n* V
) z9 Y% p8 V8 O- t. D) R因此,他认为,精准的定位是自动驾驶的基础也是核心,缺少精准的定位,自动驾驶可能会出现失误。- b" Y" S0 w; d' _
( Z, W; F D0 Y" \6 o; _. I4 ]9 ?" t- T/ `6 } R
博世产品经理陈述也认为,要让自动驾驶车辆安全的行驶,必须要在全工况下提供出准确安全可靠的定位结果,因此博世提出的解决方案是基于卫星定位和特征定位互为冗余和补充的定位结果。
# Y2 Y) I* X0 v0 d( ]/ r* \$ P3 r: N. U6 E( U
' i% L" Z& p. Y7 _5 e: E为什么必须是二者互为补充和冗余的,陈述解释称,对卫星定位来说,卫星信号有自己固有的弊端,比如在隧道里,卫星信号会被遮挡,没有办法正常使用,或者因为多路径效应,卫星定位的性能也会受到一定的影响,然而在此时,特征定位可靠性是可以保障的。那么相对应的另外一些场景,比如很恶劣的天气情况,严重的雨雪天气,视觉定位受到影响。一些西部地区或者有一些路段基础特征,比如路边的道路边界信息不是很清晰,特征定位性能会有所影响。此时,卫星定位依旧可以发挥它的优势。
4 m) z Z1 H% N4 _: J
7 p# `# q+ K! i. z' S- l7 C8 e
7 Z9 w9 v+ N- B9 M9 g# k1 a! @而在V2X应用中, 一个在复杂城市环境下的可靠定位是非常重要的, 实时的位置输出也很关键。那么,为什么说高频率低延时位置更新很重要呢? u-blox中国区资深市场经理梅景浩解释称,比如在一个路口, 车要并道了, 它会查看主车道上车的位置信息,看看是不是允许它并道,如果主车道上的位置信息更新的延时是10毫秒, 那么车在报告位置信息的时候, 已经走到这里了, 两个位置差别并不是很大,但是如果时延是100毫秒,那给出来的位置信息的时候车已经跑到这里了,和真实的位置相差比较远,使用这个无效的位置信息有可能会造成比较不好的体验,甚至会导致事故。$ Z# G% ~6 h4 a$ V5 K
3 j- V: D# E( x$ ?" @1 X1 \
% `% N4 I/ J' P4 l t% Y( ^2 v$ X因此,他表示,“所以我们在V2X和ADAS场景下, 非常强调位置信息更新的实时性。”! C* E) b, a1 s7 Q5 X3 j- A/ a; W
$ \9 S! I: T1 J& L0 T0 S1& D) R$ g" q) S s
高精度地图,百度腾讯怎么说# ]' ~2 c; w; n
. W, K) E/ E( g. Z7 H& [高精度地图接下来该怎么去做,百度智能汽车事业部高精地图业务负责人佘党恩表示,“如果打球赛,一般上半场、下半场,我们认为高精度地图这个阶段刚好上半场结束,因为有能力的图商基本上可以做出全国的高速和城市快速路,或者在今年或者在明年。百度的主张以专业测绘加众包,如果说一直用自己的产业车做更新,成本会非常大,一定要调入更多车,社会化的方式做转型。”
7 g* h: t9 [8 x5 t. Q9 `7 D
1 F' e) _* g V0 z9 h) n* }% V) X& o, E7 [# G
腾讯高精地图负责人谷小丰说:“我们现在干了几年高精地图,能明显的觉得在自动驾驶这件事情上,任何一个企业也干不完所有的事情,整体上来讲我们还是应该缩小自己的范围,干自己最适合干的事情,同时干别人最需要你干的事情。无论是从公司的角度来讲还是从行业组织的角度来讲,都应该更多的聚焦在这些方面,以便跟整个行业形成互补。”- G& [' s) I9 ^% h* e
0 a9 J3 l o% _5 R& H. f2 B7 ^! T1
; j6 \0 H7 a) C高精度地图,OEM怎么说?& b8 O9 S& X# F
! m8 {& O" U a# w$ C* I/ D' `# D奇瑞汽车股份有限公司智能汽车事业群自动驾驶事业部总经理周俊杰说:“大家都说把地图作为虚拟传感器,其实跟我们不谋而合,我们认为地图是知识库,有更多的信息是经验库的存在,而在基础项的架构,车载的也好,5G也好,可以整个连通起来,但是所有的支撑是有知识库的,不能抛弃单车的智能,单车的智能可以依托于云端其他的知识库来构架。这个里面有了感知,感知的下一步是认知,我们要知道要干什么,场景是什么,有知识库一起同步才能做决策,这样才能有更好的应用,这样也降低了单车资源的损耗,效率是最好的。( q4 b9 \' F: z9 ~
0 B8 s/ S: [0 ], j7 x. t) D
. R* l. ]0 {, u8 E {* Q% q( k. p" F7 }& b7 l" [4 h, {. }3 A
周俊杰认为,高精度地图是给自动驾驶和汽车用的系统,他的观点是做高精地图的目的为了让车辆有更好的实时定位,更准确的行为判断做控制,这里感知这一层当前最好的是精准方向,OEM希望找到可以深入合作的图商,找到一个更合适的方案解决这样的问题。 - V1 Y8 t, `+ w8 f
; k0 W& n# G8 G( C5 `2 |5 z# \: t
1 c6 `; K9 C) i( A- D' M, B1 B6 d0 l7 j) R5 E% T
广汽研究院智能驾驶技术部部长郭继舜说:“中国L3以上自动驾驶预期在2025年达到12%,届时近乎100%的高端车都将具备L3级别功能相较全球平均水平,中国消费者更愿意接收全自动驾驶,对自动驾驶抱有高期望。OEM思考的是如何把高精地图真正量产使用,使得整体的量产做得更加安全和可靠。”5 O2 T% [) y) Q. i
6 F; x3 N# v; p6 M0 t+ w# v" }9 k' t8 U/ x% ^3 ?
同时,郭继舜指出,高精度地图在自动驾驶中应用主要体现在三个方面。一是感知辅助,提供道路、车道和道路对象等信息,融合其他传感器,实现自动驾驶环境感知;L3应用场景是高速公路,且超出ODD时要求短时间内接管,因此地图要素较少且精度较低(1米内);L4应用场景是城郊和高速公路,且超出ODD时需长时间正常工作,因此地图要素较多且精度较高(0.3米内)。
, U8 { T- j+ f8 W7 g1 |5 I4 r& l6 b1 [( V/ y% _+ u& C" ], A1 ?
9 ?4 A2 O" i' H二是地理围栏判定,提供非地理围栏信息,比如前方施工区、收费站、事故区、道路中止、红绿灯区等;L3超出ODD时要求短时间内接管,地图可提前较短距离发出非地理围栏提醒;L4超出ODD时需长时间正常工作,地图需提前较长距离发出非地理围栏提醒,因此对动态实时信息要求更高。4 M* s* s+ f* U( `3 z2 t
1 X: z& g5 @2 z& C
5 b' y- V: w/ b8 o, Y5 C$ R, I
三是车道级路径规划,与导航地图关联,高精度地图实现车道级路径规划。若自动驾驶支持自动换道时,可自动完成道路和车道的变换;若不支持,系统需提醒驾驶员接管。 v! H2 P3 a8 B+ Z' \
9 F* ^! u1 E; q' B; P3 D% Y0 h
13 ^9 b- V _# g$ j5 F
小结
1 V! k$ k( Z' g( f
! u- x* n3 _# k: y3 \不管是OEM,还是零部件公司,以及科技公司,都愈发认识到高精度地图与定位,其在自动驾驶中扮演的重要角色。而行业中普遍达成的共识也是,自动驾驶的地图服务,并不是一家图商或者几家公司就能完成的大命题,需要行业内的各大玩家抱团一起来推动向前发展。
/ E& v4 \' w! n, f [2 E0 ?9 F/ ~# `& ^
1 E) L" k0 ?; g- s8 I1 l0 m# ^对于高精度发展前景,清华大学智能网联汽车与交通研究中心办公室副主任江昆博士表示:“我们预测自动驾驶的路线会偏向于强地图模式,这种模式下地图在自动驾驶过程中的角色将发生转变。”
9 z, q( J' v7 X' Q$ u' I$ m: q/ O3 t4 Z& b( Z2 R
! y' i$ L4 B" y9 S
其中,强地图是指,地图将不仅是一个提供静态路线的信息,还将作为超级感知容器,作为信息融合的平台,一方面可以提供大家比较熟悉的高精度静态信息,提供相应的静态信息。另一方面静态信息可以作为容器,将动态的传感器信息输入进去,进行整体融合。在这个基础上,地图可以作为传感器的辅助感知技术,同时也可以作为平台对接车道级规划的需求,最终实现感知和决策的增强。
" Y, `2 Q3 F* w# g5 Y- D0 I1 E$ p4 E$ v
& H% M2 _" X$ j# |8 k
目前,高精度地图数据的采集不是非常难的问题,虽然现在成本较高,但大规模量产化之后,成本将会下降,各大厂商也都认为高精度地图数据的精度性是一个可以解决的问题。不过,现在的行业现状却是高精度地图的应用没有那么广泛?最后留一个问题给大家,这到底是为什么呢?
! \9 _- R7 B5 R9 D2 e6 @# ^* E8 f' a你可能感兴趣的活动
" O& B3 [) C C
r# F. h9 h* M" N$ m6 }9 J
' \5 c9 a5 q& }, Y9 o & X" o5 J/ p$ D' x+ e
* o( I- e, ?/ G0 H' r2 B8 d) |% [5 W

8 o# D7 i5 L0 T( x8 q/ m' J
" F6 R0 V+ L. x4 z4 X' g8 ~* @% ^盖世汽车资讯部目前正在招募汽车编辑若干,区域上海/武汉,要求:文笔佳,热爱汽车。联系方式:韩女士15618597667 简历请投至:zhaopin@gasgoo.com- o3 C# p( N/ U, p7 N. g
" l: o3 u7 s- M4 w来源:http://mp.weixin.qq.com/s?src=11×tamp=1566102603&ver=1797&signature=t*ONbGn02zFa4WSIi3dQhXIHtdknrJnRhGdkgJ5xPtl6P*GjfPFaQmVUAxh2jdfHx5bvdrUGVeYnEKoMou17wlZkb5oZUG7YTciNYWc3QxZPb1sRRf9Z7YwTHCZkZDlv&new=1% N. C5 x$ D+ B) Z
免责声明:如果侵犯了您的权益,请联系站长,我们会及时删除侵权内容,谢谢合作! |
本帖子中包含更多资源
您需要 登录 才可以下载或查看,没有账号?立即注册

×
|
 |手机版|小黑屋|梦想之都-俊月星空
( 粤ICP备18056059号 )|网站地图


 发表于 2019-8-18 12:52:45
