& t2 i! l9 y& r1 v5 n
7 ^1 ^( U$ q/ V" \0 z
* E/ W# V( G5 ?, A* W9月24日,波士顿动力公司通过两条YouTube视频,宣布了两项进展:双足人形机器人Atlas既后空翻、跑酷后,又解锁了新姿势;而多功能四足机器人Spot更进一步,在官网上正式出售。功能如此强大的机器人,你想来一件吗?(别想了,Spot目前仅面向企业出售。)9 t1 c! M |! U9 Q- \
# v' I5 I6 Q/ w1 X2 h, O
, [# p6 l7 Y4 n# R综合编译 | 吴非、石云雷+ _) O+ A0 K: w: d/ y
/ N U6 e" G& E! v! U$ k# \# s' {4 |6 r
/ W! j) w) _! q: o- V
) h+ e8 H& T$ x G7 `' tAtlas:解锁“自由体操”技能 : m, F: p; k4 ~3 |/ v3 p2 x+ C* v
9 \ ]! u/ L2 u' c2 Z
% \4 i6 ]( z$ ]% c
此前屡次通过“骚操作”亮瞎围观者的双足人形机器人Atlas,又演化出了令人瞠目结舌的新姿势。
. e; w* E% ?2 U; u- g: q& H5 T3 O4 Z+ w' G. B. d# O) D$ w, i; U* b
$ L' r8 {/ _* C6 A
在这段不到1分钟的视频中,Atlas表演了一套精彩的自由体操:4 W- Z c8 `8 k' o* e9 O
( I2 x' ]1 u9 j5 h) r! k2 [, Z! l! O" c5 F6 c0 E
& n$ x( \, h* ]5 l+ i. j
先是原地倒立 : O4 z9 _* t( ?$ \! [3 O
) b9 \* r% I; D! J8 `' d/ L3 b
1 `- T% H! w. h8 ?/ n1 [/ N
5 P3 y3 S2 f5 P5 u接下来是一个前滚翻接前空翻,再接原地转体180° H3 ]* b! l$ q
2 M" {& C H) ~
1 j1 W0 Q2 b) D* T/ Z6 C
1 o5 h" I( N: T1 S, N- w! P
再来一个空中劈叉+前空翻 E. `$ r: C! A7 D6 b& q
9 Q" ? M( P* l* G; C6 O# j) u
* Y. [2 b2 J' N8 U; p, F
. {" v/ C* b' E2 }最后做一个原地转体360°,以体操运动员的标准结局收尾
( X) t6 c2 Q3 o" {! A% ~" K6 T! |
+ ~' \6 a' D$ }% y' u' k
自从2013年被推出后,Atlas就多次升级,进化出更加强大、接近人类的运动能力。2017年,波士顿动力发布了Atlas在不同高度的箱子之间跳跃、旋转,并完成标准后空翻的视频。仅仅半年后,Atlas就升级成跑酷运动员:不仅能单脚跳跃跨过障碍物,还能在高台间跳跃穿梭,如履平地。3 G% J! N1 ^3 y% Z7 T, p+ r
+ e& M" a" w4 {4 z3 a
' ?" Y3 ?, c" ^2 r$ D* s6 ^
; c( u; M: @* @9 Y1 C J. k S5 M" E$ K# r6 p/ A3 }
. B9 h9 y: g7 M4 u- W! l
而在这段最新视频中,Atlas展现出良好的连贯性,能实现两个动作的无缝衔接。以前空翻接180°原地转体为例,Atlas完成前空翻后,显然具有向前的动量,但它能立即接上下一个原地的动作,而没有失去平衡。2 M0 n. L s5 l' A4 |9 D5 X
) U+ E& P0 L! P" d: y
( Q5 \ h+ ~) h" P* Q4 V) z波士顿动力公司表示,他们通过一套最优算法,将所有动作转换成动力学上可行的参照动作。此外,他们使用了“模型预测控制”,实现相邻动作之间的顺畅衔接。
; A9 z, v5 h1 E- c* P( h
* W- e. W4 P5 e3 x; d1 Y4 Y7 C' S# V9 r# e) u/ H
另一个值得称赞的地方在于,人形机器人的背部有着密集的机械器件与电路,但当Atlas背部着地、完全前滚翻时,其器件没有被压坏,或是缠绕在一起。
% x) o/ y. E. ]9 C7 p* S
S( V3 s" \6 x/ X x" R1 ?8 D
0 _2 \1 j7 G' Z+ Q8 y: R2 {要说美中不足的地方,目前Atlas还做不到万无一失。波士顿动力在视频介绍中称,Atlas完成这套动作的成功率在80%上下。不过相比于很多一个前空翻都做不了的人类(比如小编),Atlas已经很优秀了。
% _9 J5 e$ z- e+ I5 O: s2 G
. ~% i# B5 S5 k0 d" L2 u) M
5 P( y+ X* x$ \, k! S0 X
. Z5 F& X+ v0 [
6 u& [2 E3 y3 Y/ p. K5 a
" s# h o. `9 g% ^2 s尽管已经经历了多轮进化,但Atlas目前仍然是实验室的产物,尚未投入商用。更加令人好奇的,是Atlas最终的应用场景。Atlas最初由美国国防部的高级研究计划局(DARPA)资助研究,因此最初设想的应用场景是在战场上执行搜救任务。但此后,在2013年,波士顿动力被谷歌母公司Alphabet收购;2017年,Alphabet又将其出售给日本软银公司。因此,Atlas最终将用于家庭生活中还是战场上,目前依旧成谜。/ F5 P7 V: h3 t9 H& x& W
( ^4 ]2 Y2 f3 i8 s" r, {/ S
# \0 N! \1 ^) J" |* X
( ~& O) e* o, L) R* G" @
- j; H6 U3 g5 p0 X$ X6 c
Spot:正式出售
" {5 F0 n8 b+ Y6 s6 d! I4 G0 L9 x
9 r) q" _4 s. T. _0 Y) H/ J0 m4 B8 H- J& N
与此同时,波士顿动力的另一项拳头产品——多功能四足机器人Spot则更进一步。波士顿动力在另一段视频中宣布,Spot开始正式出售了。+ [( |6 `) N' i F
; C! X k9 ~4 K# k5 N/ S, S4 w* O" }, t
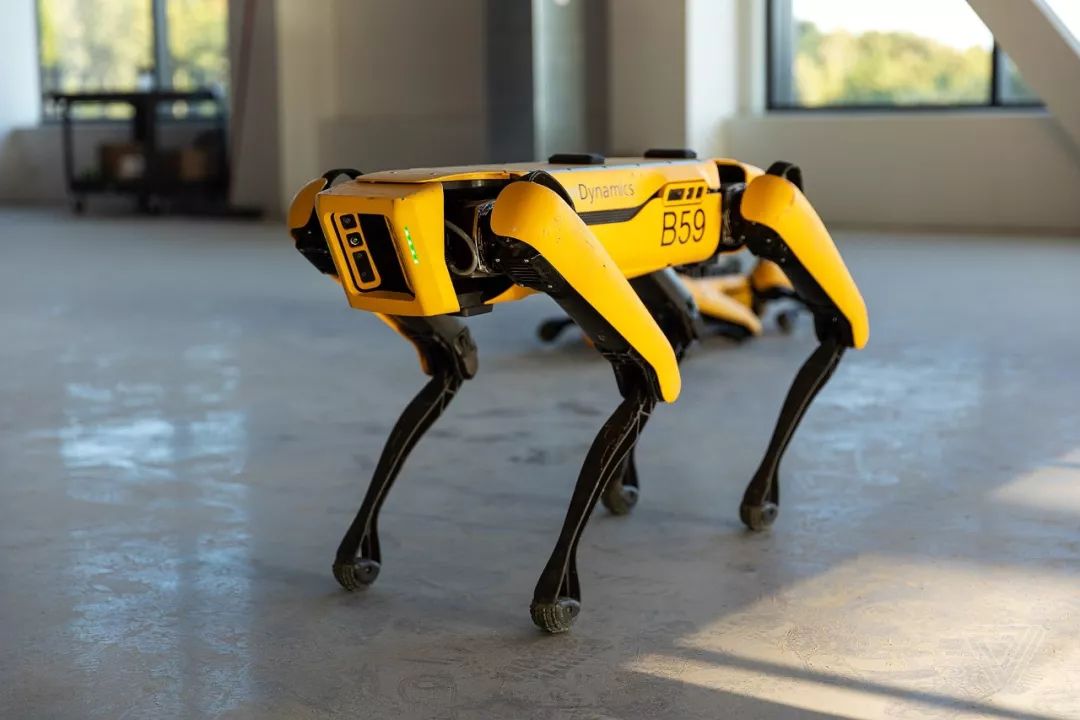 图片来源:The Verge
5 u5 z& N( A) h- N# G2 ~4 t; E7 {9 C% ?. n- h/ S
. w) E; |$ O: i( x0 i9 I% P" V3 G
作为一款全电动机器人,Spot的首次亮相是在2016年(当时名为SpotMini)。而它上一次出现在公众视线中,是10只Spot一齐拉动了一辆大卡车。
: d9 a! e+ L3 \+ E' E. _ c9 k* O: _- n! h
4 r. e" c$ |5 D; c
( X h( S: M. O2 g3 R* [: B1 r4 f5 g" n
' F; H7 U1 O9 V" {% L
5 {; [7 g" V" j8 ^, U+ n$ }2 }0 \* A& t8 I4 t1 N% Q8 \! }
- m/ Z$ A% B; b( V$ g3 P; v& C0 h# x9 [* M6 m" |. M3 Y
# j' b7 e0 @; ] p3 B/ K4 k正如最新视频所展示的,Spot机器人防雨、防尘,可以在崎岖的道路上行走、小跑、躲避障碍物自由上下楼梯。Spot的硬件是完全定制的,有强大的控制计算面板。其躯体的前后左右各装有5个传感器,能全方位地判断方位。它的每条腿上都装有12个定制的电机,最大行进速度为每秒1.6米,充电后能行进90分钟。Spot装配的360°摄像头,可以在建筑内部生成街景图像、助其避开障碍物。
$ |% m/ T9 I# s, e5 N* j- t( x4 m6 _" z( z& o: m% G
3 s, S' o% K. Z" ^- @* k; K
! r6 z, {$ ~( C9 _; ^# a! B' F7 n$ ]
+ L( m: a' X/ H1 U
; s1 Y9 n& R6 R7 F: f" m8 d7 k
& p& X! s/ Q2 j5 |2 E' ]! U5 n
! C# I( q0 r) C) s) }# x3 I7 y- ]$ U
1 e) e9 u7 O) c: n3 x+ j3 j5 I! {7 D6 Z2 N T
$ h2 F |' w2 d9 e5 j8 |8 D除了基础的构造,Spot能通过4个有效载荷接口连接高达14千克的外接硬件。这使得使用者能根据不同的场景自我选择、开发载荷。
8 V9 z8 C9 F. E- S, s. ?0 h( V& u \$ }: |
2 O' G% H( h3 y/ F6 C( n, Q' i该公司表示,Spot机器人的操控是通过一个类似游戏手柄的控制器实现的,非常容易掌握。从该公司的第一代四足机器人BigDog到Spot,对机器人的控制方式已经发生巨大的改变。波士顿动力公司的CEO Marc Raibert表示:“之前的操作流程极其庞杂、枯燥,现在我们有了一种新的‘顺序组成控制器’,可以在多种场景中进行动态控制。”这意味着,控制器可以根据Spot每一瞬间的动作和状态,对机器人进行调整。
0 ` N; m8 ^0 [5 G4 \; @$ `
4 u0 |' F* I) @$ V2 e( ]' ~# o7 z& ^# m
现在,Spot机器人正式出售。用户可以在波士顿动力的官网上提交购买申请。目前,Spot机器人面向企业,个人用户尚无法购买这款机器人。并且,波士顿动力公司表示,他们对Spot的第一批客户有一定的要求。该公司的副总裁Michael Perry表示:“他们是要么有着令人信服的使用需求,要么是真正能利用Spots做一些有趣事情的研发团队。公司生产Spot的数量较少,所以我们不得不去挑选我们想要合作的伙伴。”
% ?8 k1 O+ ^. [0 S$ N$ j: R7 Z! j p
. _0 X* U( C7 e" x正如Perry所言,Spot已投入量产,但仍处于早期阶段,成品数量较少。此前,波士顿动力生产了近百个测试单元,用于最终的测试与调整,但目前的成品机器人只有十几台。因此,公司启动了早期使用者计划(early adopter program),对购买者进行严格的筛选。" R. F' m9 S1 v( z M
( p# o) v( @/ T( V$ d$ R% x+ s
: S: `2 ]/ S% U. ]& Y但无论如何,Spot的产品化是一个重要突破。Raibert表示:“我们现在正在做的,就是将Spot产品化。对于我们来说,Spot是一个重要的里程碑:实验室中的机器人,终于走进现实生活、开始承担工作。”" f, K& A+ X6 L, S
) V/ H8 S7 C+ z, h" { b5 |+ J# B
对于Spot的用途,波士顿动力有过一些设想,但他们更愿意将其视作一个平台:买家可以根据各自的需求,在这个多功能机器人上装载各种应用设备。在波士顿动力看来,最好的方法是让买家自己来开发应用设备。Perry就表示:“这项机器的价值,取决于那些不断探索、更新机器使用范围的人。”7 m! V d+ m; j5 w# G1 x
4 _6 i" E+ s, f5 e; r
& s7 R) @4 }5 J0 s; k" G$ q目前,Spot的潜在应用场景包括:在建筑工地进行远程数据收集和灯光照明;布置在油气开采点,用于监测传感器和基础设施;执行各种危险任务,如处理炸弹和危险品检查等。同时,Spot还有可能被用于包裹运输甚至是娱乐活动。目前,他们正与加拿大太阳剧团的创新实验室展开合作。但可以肯定的是,Spot不会用于军事场景,尤其是杀人机器人。
2 {) k) ?4 W4 M! [5 m2 ]' J7 {$ f+ C9 p3 B e* m( f
4 M3 P7 i* }& W- u7 ?
对于很多人关心的价格问题,波士顿动力的官网并未直接标出,但Perry表示,目前Spot的售价不会超过一辆汽车。当然,具体是桑塔纳还是保时捷,则取决于配置、产量及用户需要的时间等多种因素。' _0 U2 Q; I+ A% Z+ K" E! N
& U( \+ `# k& w6 P2 J z
; u0 ~' \ H6 i# ? r# X! B3 g参考链接:5 W% B2 g* X {6 c1 z/ c( P
https://www.bostondynamics.com/spot
, \9 r" ?9 b" m5 h/ A0 Q" ^https://www.engadget.com/2019/09/24/boston-dynamics-atlas-gymnast/
7 {( h. `8 Y3 y xhttps://www.theverge.com/2019/9/24/20881385/boston-dynamics-atlas-gymnastics-routine-somersaults-split-leap* x2 k2 ] G" ~" a6 v5 N/ u
https://spectrum.ieee.org/automaton/robotics/industrial-robots/boston-dynamics-spot-robot-dog-goes-on-sale
. y5 d K3 i7 \. Vhttps://www.theverge.com/2019/9/24/20880511/boston-dynamics-spot-robot-mini-hands-on-lease-buy
- g0 D- j- t. P& x" H; o8 R, @
3 C2 I3 Q6 j% D" }0 c! o3 N. f7 ~0 R3 j. ?" X$ Z7 m2 Q% N
 《万物》双语专刊(上下册)即将上市7 I7 `0 R6 a' n% n0 |
现已开启预售
( m0 A2 R% I6 Z& I& s预售价:79元(相当于73折)' Y1 w6 c; v+ U8 }
点击图片或阅读原文
3 n+ \# t$ V- o& f: |进入购买页面
( i, ?0 l( F5 k- v 5 b/ g3 y9 U0 R2 b& V
( l8 B! U- L9 @/ p5 q5 Z
来源:http://mp.weixin.qq.com/s?src=11×tamp=1569418204&ver=1874&signature=O-*a5gHITmyLoQuujZs2CUNRIa3zV-9s1C931XKU5dEC05DDLNOdfyWpwJSI16zFd1PCDnM2u566-i2D8vTkf7shq0oglFHQEbs1qCTF7hQxTb0YgRxat5RGRWOsMi3R&new=10 [; r# m h+ D* M$ E) @
免责声明:如果侵犯了您的权益,请联系站长,我们会及时删除侵权内容,谢谢合作! |
 |手机版|小黑屋|梦想之都-俊月星空
( 粤ICP备18056059号 )|网站地图


 发表于 2019-9-25 21:37:07

